Cara Menggunakan Simulasi Cara Kerja Diferensial (Gardan): Panduan Lengkap untuk Guru dan Murid
Pernahkah Anda bertanya-tanya, bagaimana sebuah mobil dapat berbelok di tikungan jalan dengan mulus tanpa ban berdecit hebat atau mobil terpelintir keluar jalur? Di balik keanggunan manuver kendaraan roda empat, terdapat sebuah keajaiban mekanika klasik bernama diferensial—atau di Indonesia lazim dikenal sebagai gardan.
Jika kedua roda belakang pada poros yang sama dihubungkan secara kaku dengan sebatang besi padat layaknya as roda gerobak dorong, kendaraan akan mengalami masalah fatal saat berbelok di atas aspal kering. Ban sebelah dalam akan dipaksa menyeret aspal, setir terasa melawan keras, ban cepat aus, dan poros transmisi menerima tegangan puntir berlebih yang berisiko patah. Lantas, bagaimana mekanisme roda gigi diferensial membagi tenaga mesin ke kedua roda dengan kecepatan putar yang berbeda secara otomatis dan mulus? Mengapa pula diferensial standar justru membuat mobil terjebak tak berdaya saat salah satu roda terperosok ke dalam lumpur licin?
Melalui Simulasi Cara Kerja Diferensial (Gardan), guru dan murid dapat membongkar susunan roda gigi kerucut secara tiga dimensi transparan, mengamati rotasi gigi satelit secara mandiri, memverifikasi hukum kecepatan sudut rata-rata, serta menguji fungsi pengunci diferensial (diff lock) secara interaktif.
Mengenal Layar Simulasi
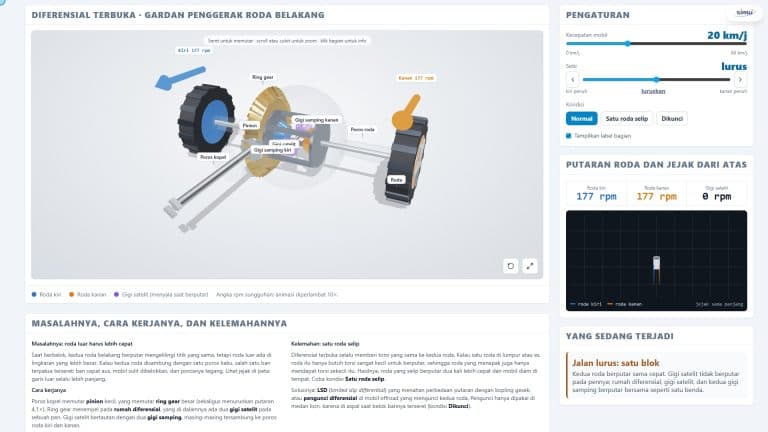
Saat membuka Simulasi Cara Kerja Diferensial (Gardan), antarmuka menyajikan laboratorium mekanika tiga dimensi yang interaktif dan responsif:
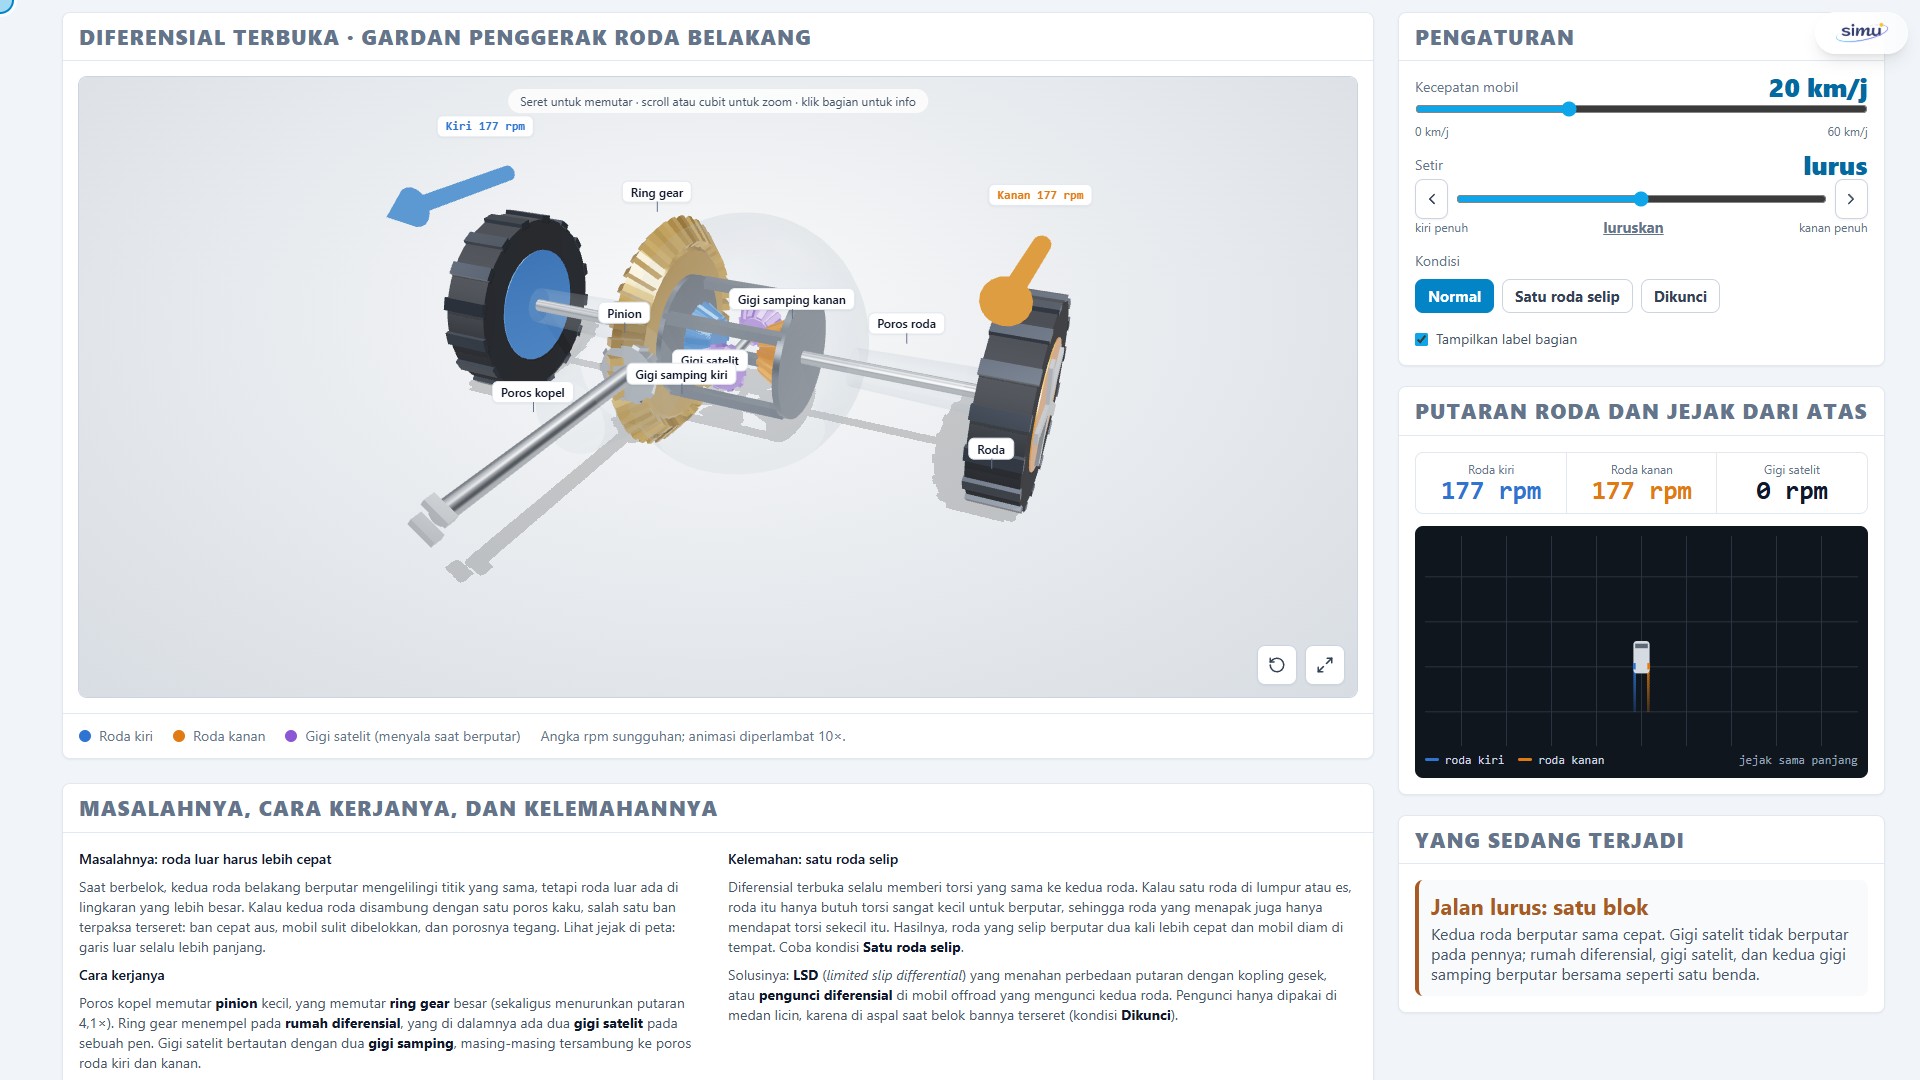
1. Panggung Model 3D Interaktif
Panggung utama menampilkan rakitan gardan kendaraan lengkap dengan sasis, poros propeler, rumah diferensial, roda gigi kerucut, as roda samping, dan sepasang ban: – Navigasi Kamera Tiga Dimensi: – Seret mouse (klik kiri) untuk memutar sudut pandang (orbit) mengelilingi gardan dari berbagai sisi. – Klik kanan dan geser untuk menggeser posisi fokus kamera (pan). – Scroll roda mouse atau cubit layar sentuh untuk memperbesar (zoom) detail pertemuan mata gigi kerucut (bevel gear teeth). – Tombol Sudut Pandang Khusus: Tersedia tombol kamera cepat untuk melihat dari sudut Gardan (Close-up), Atas (Top View), Perspektif Sasis, atau Peta Lintasan Jejak Roda. – Komponen Utama Rakitan Gardan yang Dapat Diamati: – Poros Penggerak (Drive Shaft / Propeller Shaft): Poros masukan dari mesin dan transmisi yang membawa torsi putar. – Roda Gigi Pinion Penggerak (Drive Pinion): Roda gigi kerucut kecil di ujung poros propeler yang memutar ring gear. – Roda Gigi Mahkota (Crown Wheel / Ring Gear): Roda gigi kerucut besar yang mengubah arah putaran sekaligus menurunkan kecepatan putar untuk melipatgandakan torsi. – Rumah Diferensial (Differential Carrier / Cage): Kerangka penyangga yang berputar menyatu bersama roda gigi mahkota. – Roda Gigi Satelit Kerucut (Spider / Planet Pinions): Sepasang roda gigi kerucut kecil (berwarna ungu) di dalam rumah gardan yang dapat berputar bebas pada poros pinnya sendiri. – Roda Gigi Samping (Side Gears / Sun Gears): Roda gigi kerucut kiri dan kanan yang masing-masing terpasang mati pada as poros roda kiri dan roda kanan. – Mekanisme Kunci Gardan (Diff Lock Collar): Cakar pengunci mekanis yang dapat menautkan rumah diferensial langsung ke salah satu as samping.
2. Panel Kendali Manuver dan Parameter (Sisi Kanan)
- Kontrol Arah dan Tenaga:
- Slider Sudut Kemudi (Steering Angle): Mengatur sudut belok roda depan dari (belok kiri tajam), (lurus sempurna), hingga (belok kanan tajam).
- Slider Throttle / Putaran Mesin: Mengatur kecepatan input putaran mesin ke poros propeler ( hingga ).
- Tombol Skenario Cepat:
- Jalan Lurus: Mengatur kemudi ke , kedua roda berputar pada kecepatan yang persis sama.
- Belok Kiri / Belok Kanan: Mengatur kemudi ke sudut tikungan tertentu untuk mengamati perbedaan putaran roda luar dan roda dalam.
- Roda Selip di Lumpur (Kiri atau Kanan): Mensimulasikan kondisi traksi hilang total pada satu sisi roda.
- Saklar Pengunci Diferensial (Differential Lock):
- Mengunci rumah diferensial dengan poros as roda samping sehingga kedua roda dipaksa berputar pada kecepatan identik ().
- Opsi Visualisasi:
- Tampilkan Aliran Torsi: Menampilkan panah vektor dinamika gaya dan distribusi daya mekanis.
- Tampilkan Jejak Lintasan Roda: Menggambar busur lingkaran lintasan ban kiri dan ban kanan di atas permukaan jalan.
- Bilah Transparansi Rumah Gardan: Membuka tutup rumah diferensial agar pergerakan roda gigi internal terlihat jernih.
3. Panel Telemetri dan Dinamika Putaran (Bawah)
- RPM Poros Masukan (): Kecepatan putar poros penggerak utama dari transmisi mesin.
- RPM Rumah Diferensial (): Kecepatan putar ring gear setelah mengalami reduksi rasio akhir (final drive ratio).
- RPM Roda Kiri () dan RPM Roda Kanan (): Kecepatan sudut nyata dari masing-masing roda yang terhubung ke permukaan jalan.
- Rasio Pembagian Putaran dan Torsi: Menampilkan perbandingan kecepatan putar dan distribusi gaya traksi kedua roda secara seketika (real-time).
Fenomena Nyata dan Landasan Fisis
1. Geometri Tikungan dan Kinematika Poros Roda
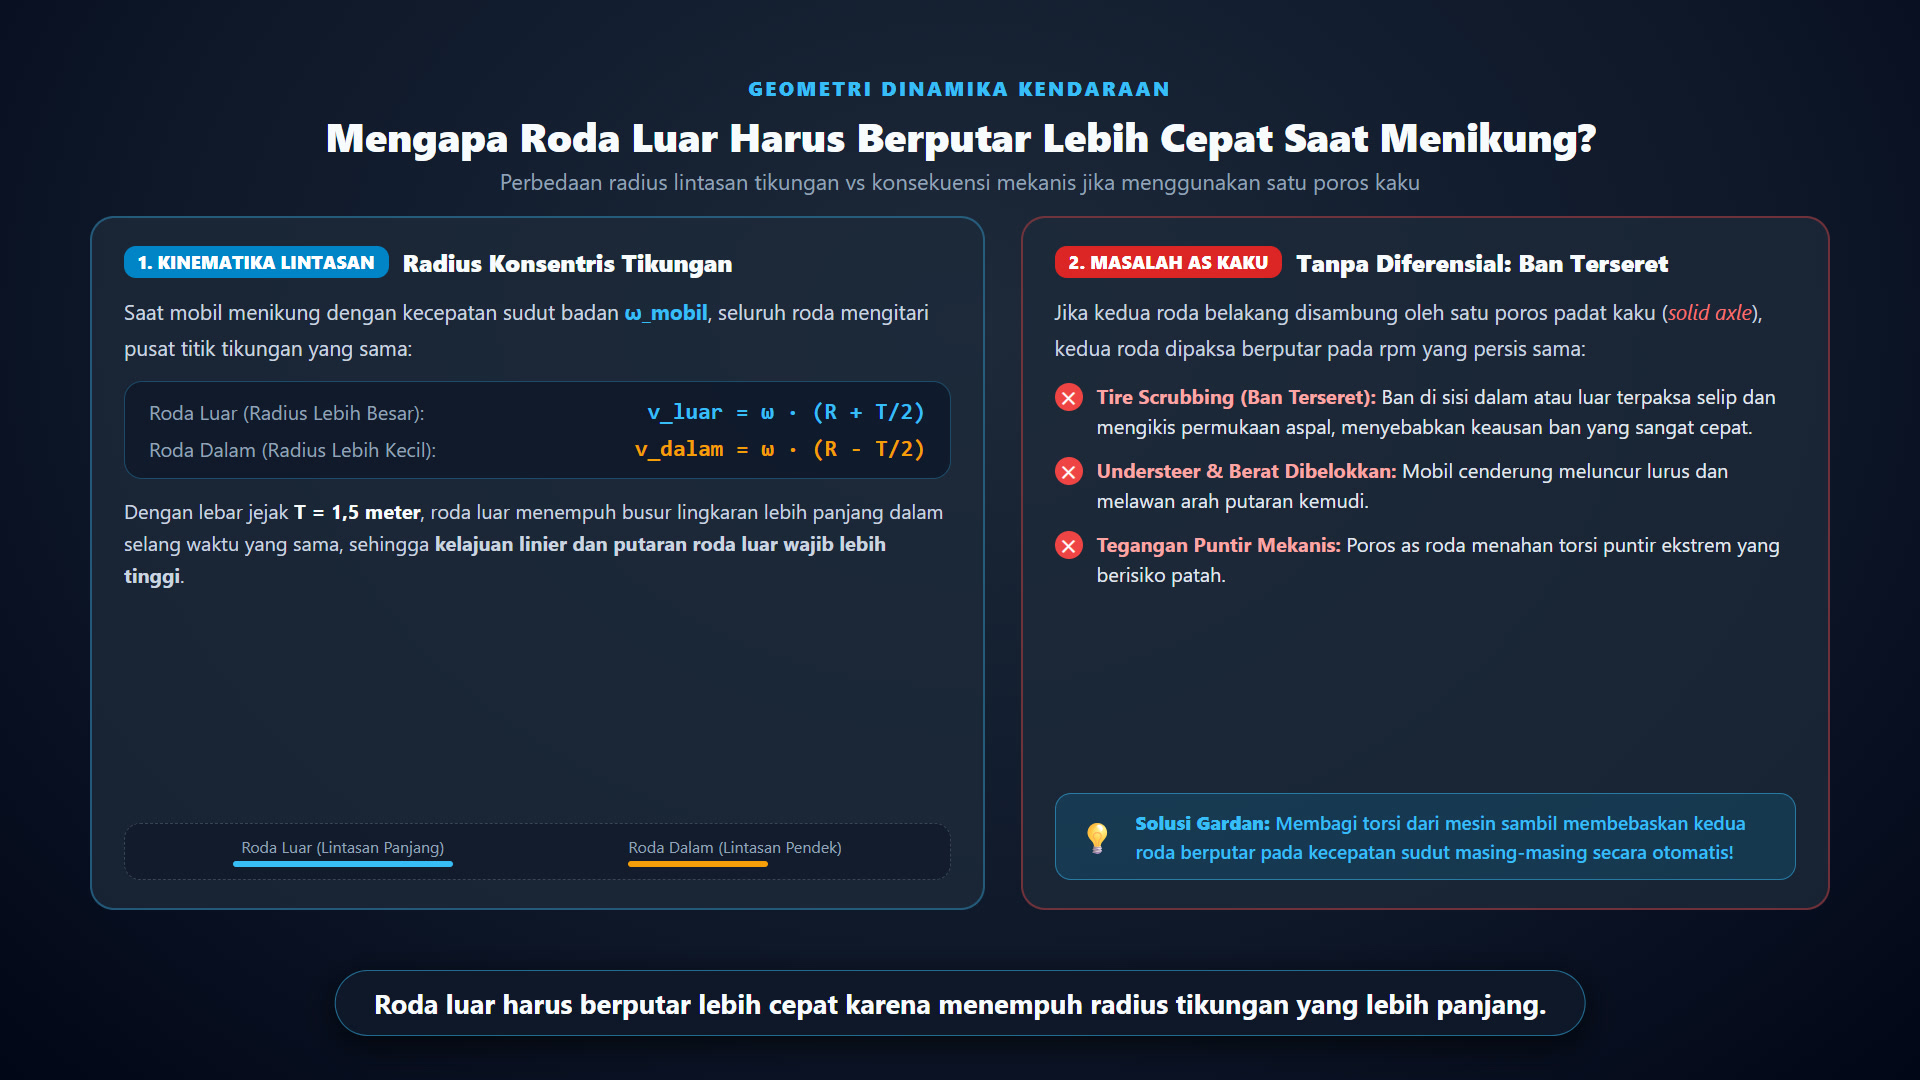
Ketika sebuah mobil berbelok menelusuri tikungan jalan raya, keempat rodanya tidak bergerak pada jalur yang sama. Roda-roda tersebut melintasi busur lingkaran konsentris dengan satu titik pusat putaran bersama yang disebut Instantaneous Center of Rotation (ICR).
Misalkan kendaraan berbelok ke arah kiri dengan radius lintasan pusat belokan sebesar , dan lebar tapak jarak antara roda kiri dan kanan adalah (track width). Maka: – Radius lintasan yang ditempuh oleh roda bagian dalam (roda kiri) adalah:
Karena kedua roda menyelesaikan sudut belokan yang sama () dalam selang waktu tempuh yang sama (), maka panjang lintasan yang harus ditempuh oleh roda luar selalu lebih panjang daripada lintasan roda dalam:
Agar kedua ban menggelinding murni tanpa slip gesek di atas aspal (), kecepatan linear permukaan dan kecepatan sudut putar roda luar wajib lebih tinggi daripada roda dalam:
2. Mengapa Poros Padat Kaku Gagal di Jalan Raya?
Bayangkan jika as roda belakang dibuat menyatu kaku tanpa diferensial: 1. Ban Menyeret Aspal (Tire Scrubbing): Karena kedua roda terpaksa berputar pada kecepatan yang sama (), sementara jarak tempuh yang harus dilalui berbeda, salah satu atau kedua ban akan tergelincir (skidding). Ban akan berdecit keras dan tapak karetnya terkikis aus dengan cepat. 2. Kendaraan Melawan Arah Kemudi (Severe Understeer): Poros kaku yang berputar sama kencang berusaha mempertahankan arah lurus ke depan, menolak gaya belok yang diberikan oleh roda depan, sehingga radius putar mobil membengkak lebar dan mobil sulit dikendalikan. 3. Tegangan Puntir Mekanis (Torsional Stress): Pada jalan beraspal dengan cengkeraman tinggi, gaya gesek ban yang besar akan memelintir batang as roda. Tanpa diferensial, poros transmisi dapat mengalami kelelahan logam (fatigue) hingga patah.
(Catatan: Poros kaku tanpa diferensial hanya digunakan pada kendaraan khusus seperti Gokart berbobot ringan di lintasan balap, atau gandar traktor pertanian dan kereta api yang mengandalkan profil roda kerucut miring).
3. Cara Kerja Roda Gigi Satelit: Kunci Keseimbangan Otomatis
Diferensial memecahkan masalah ini dengan susunan roda gigi kerucut (bevel gear set) yang sangat cerdas di dalam rumah diferensial (carrier):
- Roda Gigi Pinion dan Mahkota (Reduksi Utama): Poros propeler memutar pinion kecil, yang kemudian memutar roda gigi mahkota (ring gear). Hubungan ini mengubah arah sumbu rotasi sebesar sekaligus memberikan reduksi kecepatan (misalnya perbandingan ), melipatgandakan torsi mesin sebelum diteruskan ke roda.
- Kondisi Jalan Lurus (Gigi Satelit Diam pada Porosnya):
- Saat mobil melaju lurus ke depan, hambatan gesek roda kiri dan kanan persis seimbang.
- Rumah diferensial berputar membawa roda gigi satelit (ungu). Karena beban kiri dan kanan sama, roda gigi satelit tidak berputar pada pin porosnya sendiri; gigi satelit hanya bertindak sebagai pasak kaku yang mengunci dan mendorong kedua roda gigi samping secara bersamaan.
- Hasilnya, roda kiri dan kanan berputar dengan kecepatan yang sama persis: .
- Kondisi Berbelok (Gigi Satelit Berotasi Mandiri):
- Saat mobil mulai berbelok (misalnya ke kiri), roda sebelah dalam menerima tahanan lintasan lebih besar sehingga lajunya melambat.
- Karena roda gigi samping kiri melambat, roda gigi satelit (ungu) mulai berputar pada pin porosnya sendiri sambil terus mengorbit bersama rumah diferensial.
- Putaran mandiri roda gigi satelit ini menyalurkan selisih putaran tersebut ke roda gigi samping kanan, sehingga roda luar berputar lebih cepat dengan selisih yang setara persis dengan perlambatan roda dalam.
Secara matematis, berlaku Hukum Rata-rata Kecepatan Sudut Diferensial:
Jika roda dalam melambat sebesar , maka secara otomatis roda luar akan bertambah cepat sebesar yang sama, menjaga total momentum sudut sistem tetap seimbang sempurna!
4. Dilema Open Differential: Selip di Lumpur dan Solusi Diff Lock
Meskipun diferensial terbuka (open differential) sangat sempurna untuk jalan raya beraspal, sistem ini memiliki satu kelemahan mendasar yang berasal dari prinsip kesetimbangan gaya roda gigi kerucut: diferensial terbuka selalu membagi torsi mesin sama rata ke kedua sisi roda.
Besarnya torsi yang dapat disalurkan oleh mesin dibatasi oleh roda yang memiliki cengkeraman (grip) paling kecil: – Jika roda kanan terperosok ke dalam lumpur licin atau es beku dengan koefisien gesek mendekati nol, roda tersebut hanya mampu menahan torsi yang sangat kecil sebelum berputar selip bebas (). – Akibatnya, roda kiri yang berada di aspal kering bertraksi tinggi juga hanya menerima torsi yang sama kecilnya (). – Hasil akhirnya sangat ironis: roda di lumpur berputar gila-gilaan pada kecepatan dua kali lipat (), sedangkan roda di aspal kokoh justru diam mematung, dan mobil pun terjebak total!
Solusi: Pengunci Diferensial (Differential Lock) Untuk mengatasi skenario darurat ini, kendaraan penjelajah lumpur (off-road) dan truk berat dilengkapi dengan fitur Pengunci Diferensial (Diff Lock): – Mekanisme ini memasang pin atau cakar geser baja yang mengunci rumah diferensial menyatu secara mekanis dengan as roda samping. – Saat diff lock aktif, fungsi roda gigi satelit dinonaktifkan sementara; kedua roda dipaksa berputar pada kecepatan yang sama persis (). – Roda yang berada di tanah keras dapat memanfaatkan torsi penuh dari mesin untuk mendorong kendaraan keluar dari jebakan lumpur. Begitu kembali ke jalan beraspal, diff lock wajib dimatikan kembali agar diferensial dapat bekerja normal di tikungan.
Panduan Praktikum dan Eksperimen Terpandu di Kelas
Simulasi ini menyediakan laboratorium virtual yang aman bagi guru dan murid untuk bereksperimen menguji hukum-hukum mekanika rotasi:
Aktivitas 1: Memverifikasi Persamaan Kecepatan Sudut Rata-rata
- Buka simulasi dan atur Throttle pada posisi dalam mode
Jalan Lurus(). - Catat nilai RPM pada instrumen: perhatikan bahwa .
- Geser slider Sudut Kemudi bertahap ke kiri hingga mencapai .
- Amati pergerakan roda gigi: perhatikan roda gigi satelit (ungu) yang mulai berputar pada porosnya sendiri.
- Catat nilai dan , lalu hitung nilai rata-ratanya:
- Pertanyaan Diskusi: Apakah nilai rata-rata tersebut persis sama dengan nilai ? Jelaskan mengapa kekekalan kecepatan rata-rata ini selalu terpenuhi pada diferensial!
Aktivitas 2: Mengamati Perilaku Open Differential pada Roda Selip
- Kembalikan posisi kemudi ke jalan lurus () dengan throttle .
- Klik tombol skenario
Roda Kanan Selip (Lumpur). - Amati panggung 3D: roda kanan berputar kencang tanpa hambatan, sementara roda kiri yang tertahan di tanah kering melambat dan akhirnya berhenti total.
- Periksa panel instrumen: catat bahwa saat , maka .
- Pertanyaan Analisis: Mengapa mobil tidak bisa maju meski mesin meraung kencang? Jelaskan hubungan fenomena ini dengan hukum pembagian torsi pada open differential!
Aktivitas 3: Memulihkan Traksi Menggunakan Pengunci Diferensial (Diff Lock)
- Dari kondisi roda kanan yang masih selip di lumpur pada Aktivitas 2, aktifkan saklar
Kunci Gardan (Diff Lock). - Perhatikan visualisasi panggung 3D: cincin pengunci (locking collar) bergeser menautkan rumah diferensial langsung ke as roda samping.
- Roda gigi satelit seketika berhenti berotasi mandiri. Roda kiri yang bertraksi kokoh kembali berputar dengan kecepatan yang sama dengan roda kanan.
- Amati vektor aliran torsi: daya mesin kini mengalir penuh mendorong roda yang bertraksi untuk menggerakkan kendaraan keluar dari lumpur.
Keterkaitan Kurikulum dan Silabus
Simulasi interaktif diferensial ini sangat relevan untuk mendukung penguatan konsep sains dan rekayasa teknologi pada kurikulum pendidikan nasional:
1. IPA Sekolah Menengah Pertama (SMP) — Fase D
- Bab: Memanfaatkan Usaha, Energi, dan Pesawat Sederhana (Kelas VIII)
- Capaian Pembelajaran: Peserta didik mampu menjelaskan prinsip kerja pesawat sederhana dan penerapannya dalam kehidupan sehari-hari untuk mempermudah pekerjaan manusia.
- Relevansi Praktis: Diferensial adalah contoh nyata penerapan pesawat sederhana jenis roda gigi (gir kerucut) yang berfungsi mengubah arah gaya dan torsi sebesar serta melipatgandakan momen gaya dari mesin ke roda melalui perbandingan jumlah gigi pinion dan mahkota.
2. Fisika Sekolah Menengah Atas (SMA) — Fase F
- Bab: Kinematika (Gerak Melingkar Beraturan) (Kelas XI)
- Capaian Pembelajaran: Menerapkan konsep kinematika gerak melingkar, kecepatan sudut (), kecepatan linear (), dan percepatan sentripetal dalam menganalisis fenomena gerak kendaraan.
- Relevansi Praktis: Menghitung perbedaan kecepatan linear dan sudut antara lintasan konsentris roda dalam dan roda luar saat berbelok pada radius tikungan jalan tertentu.
- Bab: Dinamika Rotasi dan Momen Inersia (Kelas XI)
- Capaian Pembelajaran: Menerapkan hukum-hukum dinamika rotasi, momen gaya (torsi ), kesetimbangan benda tegar, dan hukum kekekalan momentum sudut pada sistem mekanis yang berputar.
- Relevansi Praktis: Menganalisis distribusi kesetimbangan torsi pada roda gigi diferensial, fenomena transfer torsi pada kondisi koefisien gesek berbeda, serta mekanisme penguncian diferensial pada kendaraan penggerak roda belakang (RWD) dan empat roda (4WD/AWD).